
التحكم الخطي التربيعي يختار تغذية راجعة للحالة لتقليل تكلفة تجمع حدودًا تربيعية للحالة والمدخل. [1] سنحل مثالًا عدديًا له جذران لريكاتي، ثم نثبت لماذا نختار أحدهما.
حدد النموذج والتكلفة قبل حساب الكسب
توثيق dlqr يعرض نموذجًا متقطعًا وقانون u=−Kx وتكلفة تربيعية بأوزان Q وR وحد مختلط N. [1] نختار هنا حالة واحدة ومدخلًا واحدًا: A=2 وB=1 وQ=R=1 وN=0.
نبدأ العد عند k=0. الحالة x والمدخل u عددان حقيقيان، والحالة متاحة عند اتخاذ القرار. النموذج معلوم ودقيق، ولا توجد ضوضاء أو حدود على المدخل. التكلفة J مجموع xₖ²+uₖ² من الصفر إلى ما لا نهاية.
كل حد في هذا المجموع غير سالب. لذلك يمكن أن تكون J منتهية أو لا نهائية؛ ليست قيمة سالبة نختارها بمجرد العثور على جذر سالب في معادلة.
للمثال المختار، تختزل معادلة ريكاتي إلى p=4p−4p²/(1+p)+1، والكسب K=2p/(1+p). [1] نستخدم p للحل العددي حتى لا نخلطه برموز المخرجات البرمجية.
يشترط في هذه الصيغة p≠−1. نجمع الحدين الأولين فنحصل على p=4p/(1+p)+1؛ الضرب في1+p يعطي p²−4p−1=0.
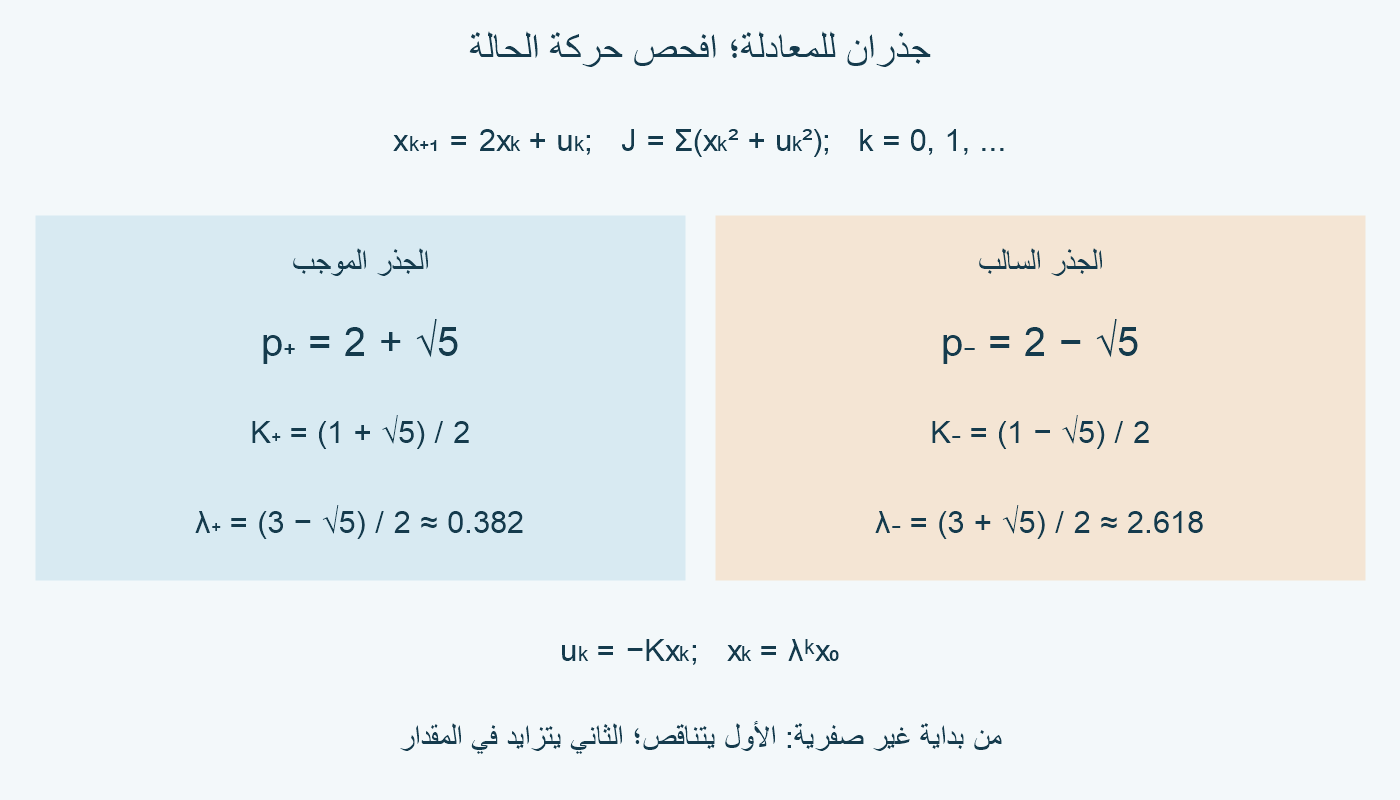
الجذران p₊=2+√5 وp₋=2−√5، وكلاهما يختلف عن−1. بما أن2<√5<3، يكون الأول موجبًا والثاني سالبًا، ويبقى1+p موجبًا لكليهما.
اختبر حركة الحالة لكل جذر
بالتعويض في K=2p/(1+p)، نحصل على K₊=(1+√5)/2 وK₋=(1−√5)/2. مع الإشارة السالبة في القانون، تصبح الحالة التالية xₖ₊₁=(2−K)xₖ.
للجذر الموجب، λ₊=2−K₊=(3−√5)/2. ولأن2<√5<3 فإن0<λ₊<1/2؛ لذلك xₖ=λ₊ᵏx₀ تتناقص في المقدار إلى الصفر لكل x₀.
للجذر السالب، λ₋=(3+√5)/2>5/2. إذا x₀≠0 تنمو القيمة المطلقة |λ₋ᵏx₀|، فلا تتجه حدود xₖ² إلى الصفر، ويكون مجموع التكلفة لا نهائيًا.
هذان حلان جبريان للمعادلة نفسها، لكن قانونيهما لا يعطيان السلوك نفسه. توثيق idare يربط الحل المستقر بأقطاب داخل دائرة الوحدة، ويعرض خيارًا لحل يجعلها خارجها. [2]
إذا x₀=0، يعطي القانونان uₖ=0 ومسارًا صفريًا بتكلفة0. لذلك نذكر شرط البداية غير الصفرية عند وصف تكلفة الجذر السالب، ولا نستخدم هذه الحالة الخاصة دليلًا على استقراره.
أثبت الحد الأدنى بإكمال المربع
ضع p=p₊ وK=K₊. بتوسيع الطرفين والتحقق من معاملات x² وxu وu² نجد الهوية: x²+u²+p(2x+u)²−px²=(1+p)(u+Kx)².
معامل u² هو1+p، ومعامل xu هو4p، ومعامل x² هو1+3p. وتساوي معاملات الطرف الآخر يتبع من K=2p/(1+p) وp²−4p−1=0. الهوية صالحة لأي عددين حقيقيين x وu.
استخدم xₖ₊₁=2xₖ+uₖ، واجمع الهوية من k=0 إلى N−1. تلغى حدود الحالات الوسطى، فنحصل على Σₖ₌₀ᴺ⁻¹(xₖ²+uₖ²)=px₀²−px_N²+(1+p)Σₖ₌₀ᴺ⁻¹(uₖ+Kxₖ)².
لا يجوز حذف −px_N² لمجرد أنه حد نهائي. إذا كان تسلسل المدخل يعطي J منتهية، فإن مجموع xₖ² منتهٍ أيضًا؛ ومن ثم x_N² يتجه إلى الصفر. وإلا لبقيت حدود غير صغيرة تمنع تقارب المجموع.
بأخذ النهاية لهذا التسلسل، تكون J=px₀²+(1+p)Σₖ₌₀∞(uₖ+Kxₖ)²≥px₀². أما التسلسل ذو التكلفة اللانهائية فلا يتفوق على قيمة منتهية. هكذا تشمل المقارنة كل تسلسلات المدخل الحقيقي المسموحة.
القانون uₖ=−Kxₖ يجعل كل مربع إضافي صفرًا. وقد أثبتنا أن0<λ₊<1، فتكون متسلسلة تكلفته الهندسية منتهية؛ إذن يحقق بالفعل J=px₀². لا يكفي تصفير المربع من دون فحص النهاية.
للمقارنة المباشرة، تكلفته (1+K₊²)x₀²/(1−λ₊²). التعويض الدقيق يعطي2+√5 مضروبًا في x₀²، فيوافق البرهان السابق. الحساب مستقل عن تقريب الأعداد العشرية.
قارن سرعة الوصول والتكلفة وحدود المثال
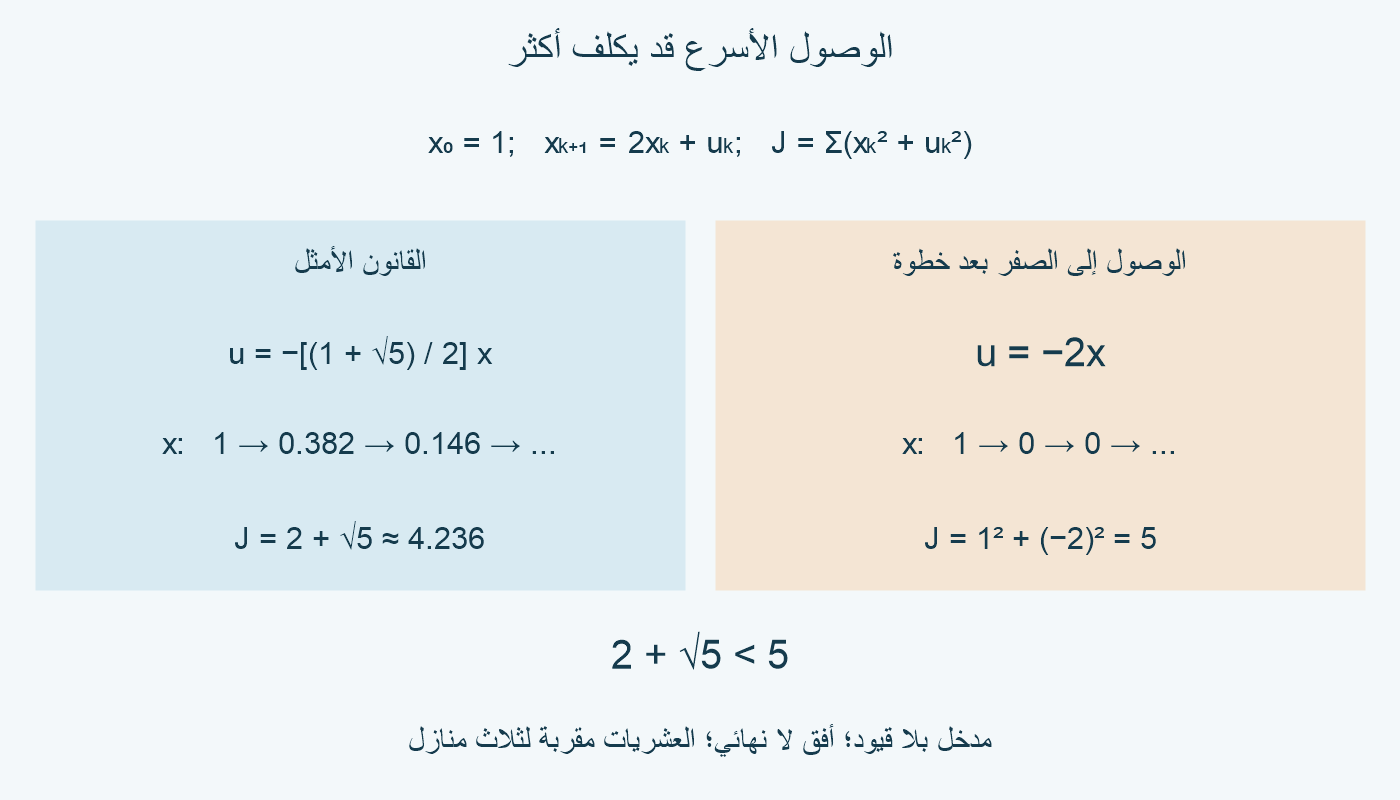
من x₀=1، يعطي الحل المختار u₀=−(1+√5)/2، ثم x₁=(3−√5)/2. في الخطوة التالية u₁=−(√5−1)/2 وx₂=(7−3√5)/2. تقريبًا: الحالة1 ثم0.382 ثم0.146.
إذا اخترنا بدلًا منه uₖ=−2xₖ، فإن x₁=0 وتبقى الحالة والمدخل صفرًا بعد ذلك. التكلفة كلها في الخطوة الأولى: x₀²+(−2x₀)²=5x₀².
بما أن√5<3، فـ2+√5<5. لذلك، لكل بداية غير صفرية، الوصول إلى الصفر بعد خطوة أغلى في هذه التكلفة من التناقص التدريجي بالقانون الأمثل. وللبداية الصفرية تتساوى التكلفتان عند0.
الأرقام العشرية في الرسم مقربة لثلاث منازل: عند x₀=1 التكلفة المثلى نحو4.236، وتكلفة الوصول بعد خطوة5. الصيغ الجذرية هي القيم الدقيقة التي نستعملها في المقارنة.
تغيير الأوزان أو الأفق أو نموذج الحركة يعني تغيير المسألة التي أثبتناها. لم نثبت أن هذا الكسب مناسب لكل نموذج، ولم نحل مسألة بأفق منتهٍ أو حالة غير متاحة.
مثلًا إذا أضفنا |uₖ|≤1 وبدأنا من x₀=1، فإن |u₀|=(1+√5)/2>1. القانون السابق غير مسموح، فلا يصح وصفه بأنه الحل الأمثل ضمن هذه القيود؛ نحتاج تحليل المسألة الجديدة.
قرأنا توثيق البرمجيات للتحقق من الصيغ ومعنى الحل المستقر. أما المثال والهوية ومسارات الحالة فحُسبت مباشرة؛ لا توجد هنا نتيجة تشغيل MATLAB أو تجربة جهاز.
| الاختيار | عامل الحالة | التكلفة عند x₀=1 |
|---|---|---|
| p₊=2+√5 | (3−√5)/2 | 2+√5 |
| p₋=2−√5 | (3+√5)/2 | لا نهائية |
| u=−2x | 0 | 5 |
للتوسع: الجبر الخطي.
المراجع
أُعدّ هذا المقال بمساعدة الذكاء الاصطناعي، وخضع لمراجعة ذاتية بالأداة نفسها. لا يُنسب إلى مراجع بشري أو خبير مستقل. منهجية المحتوى.