
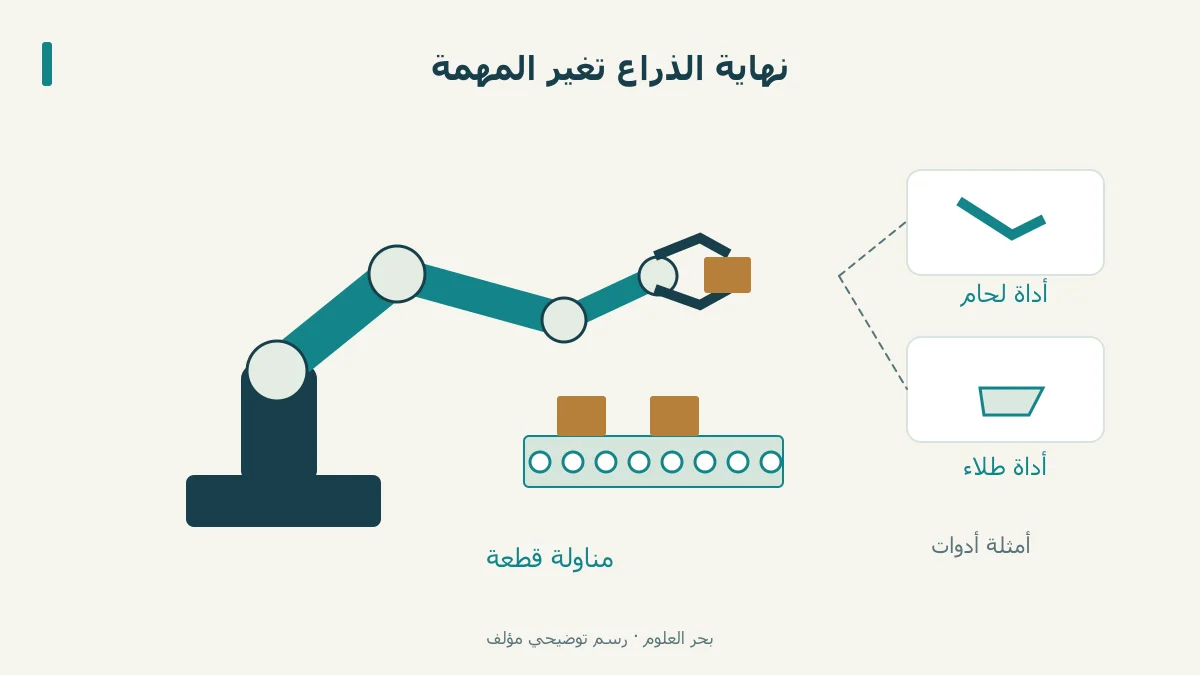
تشمل استخدامات الروبوتات في الصناعة اللحام والطلاء والتجميع والتغليف ومناولة القطع. وتجمع الخلية الصناعية الروبوت بتجهيزات وبرامج مناسبة؛ المهمة لا يحددها شكل الذراع وحده. [1]
الخلاصة السريعة
تشمل استخدامات الروبوتات في الصناعة اللحام والطلاء والتجميع والتغليف ومناولة القطع. وتجمع الخلية الصناعية الروبوت بتجهيزات وبرامج مناسبة؛ المهمة لا يحددها شكل الذراع وحده. [1]
- تختلف أعمال اللحام والطلاء والتجميع والتعبئة عن مجرد نقل قطعة بين موقعين. [1]
- الأداة الطرفية تؤدي العمل عند نهاية الذراع؛ يتيح مبدل الأدوات تغييرها، كما في مثال SCHUNK للمقبض المغناطيسي. [2]
- يوثق FANUC نظام فحص بصري ثنائي الأبعاد للتحقق من وجود القطعة وموضعها واتجاهها وجودتها. [3]
- في مثال خطنا الافتراضي، نقل العلبة وفحص اتجاهها وظيفتان منفصلتان؛ لا نفترض نجاح الفحص من نجاح النقل. [1][3]
ماذا يفعل الروبوت داخل الخط؟
تعرض ABB مهمات مثل اللحام والطلاء والتجميع والتغليف ورص المنتجات وتغذية الآلات بالقطع. لكل مهمة فعل مختلف: نقل، أو وصل أجزاء، أو تغطية سطح، أو ترتيب منتجات. [1]
لهذا يمكن أن نرى ذراعين متشابهين في موقعين مختلفين دون أن يؤديا العمل نفسه. وصف العملية والأداة والتجهيزات أوضح من الاكتفاء بعبارة «مصنع فيه روبوت».
الأداة عند نهاية الذراع
تعرض SCHUNK مبدلًا يتيح استبدال الأدوات الطرفية آليًا. وفي مثالها يلتقط مقبض مغناطيسي قطعًا خامًا ويضعها على ناقل. تتغير وظيفة النهاية بتغير الأداة، بدل اعتبار الذراع نفسه قبضة ثابتة لكل مادة. [2]
الفحص وظيفة لها مدخلاتها
في نظام iRVision Inspection الموصوف من FANUC، تعمل أدوات رؤية ثنائية الأبعاد داخل متحكم الروبوت للتحقق من الحضور والموضع والاتجاه والجودة. وجود هذا النظام في مثال موثق لا يعني أن كل روبوت صناعي يملك رؤية أو يتعرف إلى كل عيب. [3]
مثال: علبة تصل ثم تُفحص
نفترض خطًا تعليميًا تنقل فيه قبضة علبة إلى موضع فحص، ثم تُلتقط صورة للتحقق من اتجاهها. قد تصل العلبة إلى الموضع المطلوب لكن يكون اتجاهها مختلفًا؛ نجاح المناولة لا يجيب وحده عن سؤال الفحص. [1][3]
يرسم المخطط هاتين المرحلتين منفصلتين. ولا يحدد إعداد كاميرا أو سماحية قبول، ولا يقدم نتيجة اختبار في مصنع. إنه يوضح الفرق بين فعل النقل والمعلومة التي نحتاج إليها بعده.
المصادر ومتابعة القراءة
- ABB: التطبيقات الصناعية (يفتح في نافذة جديدة)abb.com
- SCHUNK: أدوات الذراع القابلة للتبديل (يفتح في نافذة جديدة)schunk.com
- FANUC: فحص iRVision (يفتح في نافذة جديدة)fanucamerica.com
أُعدّ هذا المقال بصياغة عربية أصلية بالاستناد إلى المصادر أعلاه، وهو مدخل تمهيدي إلى الموضوع. اقرأ منهجية المحتوى وحدوده.