
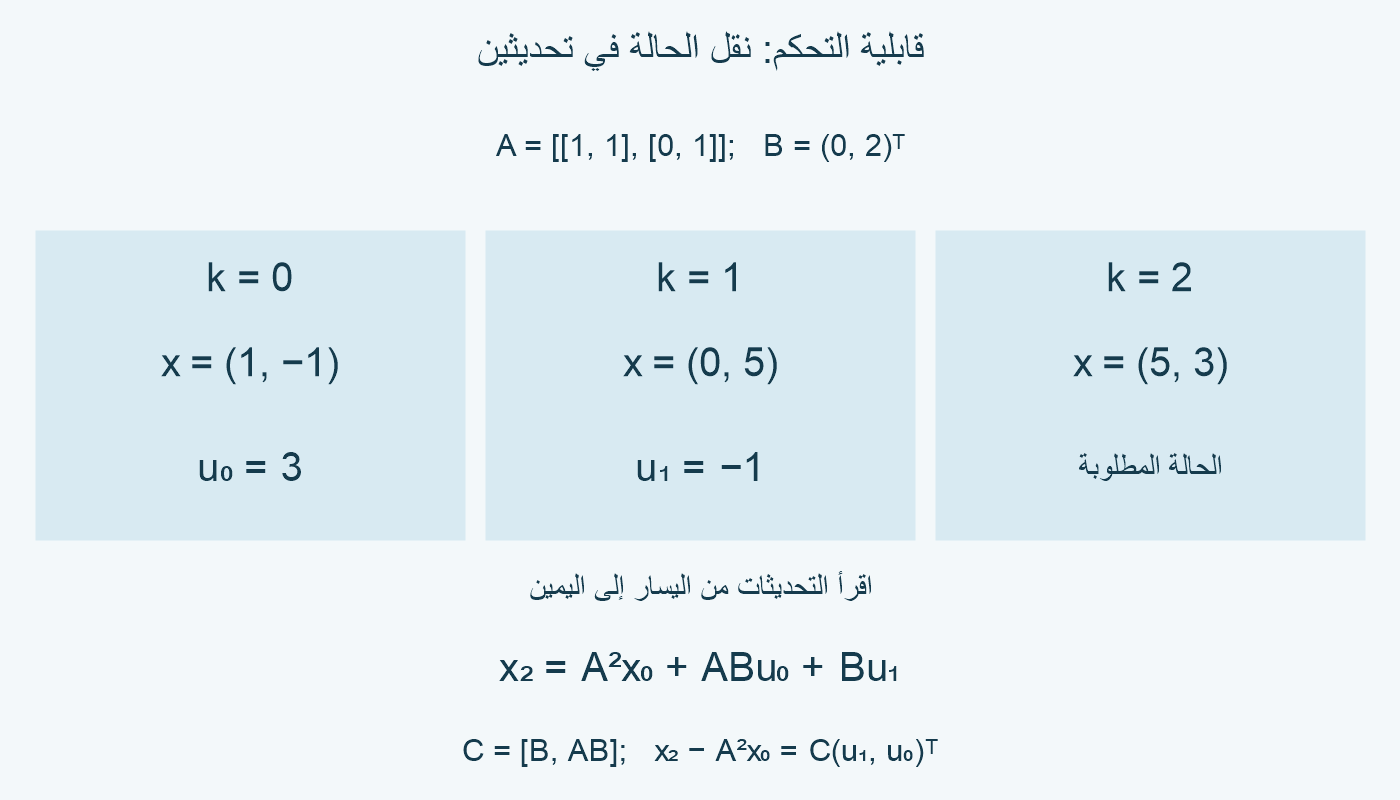
قابلية التحكم في xₖ₊₁=Axₖ+Buₖ تعني إمكان نقل أي حالة ابتدائية إلى أي حالة مطلوبة بمدخلات مناسبة. [1] سنختبر ذلك في تحديثين.
من مدخل واحد إلى اتجاهين
نختار متجه حالة عموديًا حقيقيًا xₖ ذا مركبتين، ومدخلًا عدديًا حقيقيًا uₖ في كل تحديث. مصفوفة A بحجم2×2، وB بحجم2×1. الرمز k يعدّ التحديثات؛ لا نحدد هنا مدة زمنية بينها.
مصفوفة التحكم تجمع تأثير المدخل مع انتقاله عبر A؛ صيغتها C=[B,AB,…,Aⁿ⁻¹B]. الرتبة الكاملة n هي معيار التحكم في هذا النموذج الخطي الثابت. [1]
نضع A=[[1,1],[0,1]] وB=[[0],[2]]. إذن Ax=(x₁+x₂,x₂)، وBu=(0,2u). المدخل يغير المركبة الثانية مباشرة، وتنتقل هذه المركبة إلى الأولى في التحديث التالي.
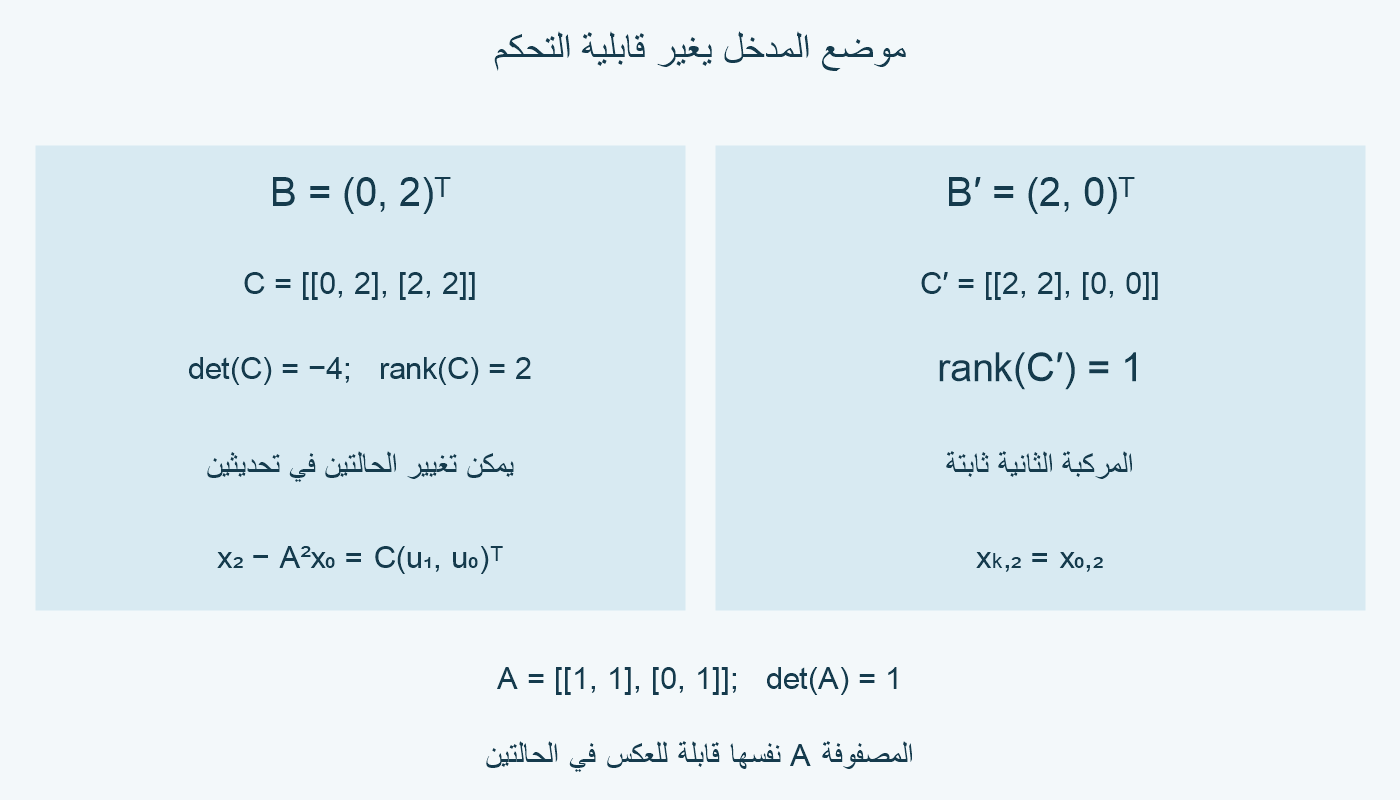
نحسب AB=[[2],[2]]، ولذلك C=[B,AB]=[[0,2],[2,2]]. المحدد0×2−2×2=−4 غير صفري؛ العمودان مستقلان والرتبة2.
لكل B هنا عمود واحد فقط، فلا يتجاوز عدد مركبات المدخل الواحد1. ومع ذلك، تأثير المدخل الحالي B وتأثيره المنتقل AB اتجاهان مختلفان؛ لذا لا تحكم بعدّ مداخل لحظة واحدة وحدها.
رتب المدخلات واسحب أثر البداية
اكتب التحديثين صراحة: x₁=Ax₀+Bu₀، ثم x₂=Ax₁+Bu₁=A²x₀+ABu₀+Bu₁. المدخل الأقدم u₀ انتقل عبر A، والمدخل الأحدث u₁ لم ينتقل بعدها.
لهذا السبب x₂−A²x₀=C(u₁,u₀)ᵀ عندما نختار C=[B,AB]. يمكنك استخدام[AB,B] مع(u₀,u₁)ᵀ؛ المهم تطابق ترتيب الأعمدة والمعاملات.
في مثالنا A²=[[1,2],[0,1]]. البداية x₀=(1,−1) تعطي A²x₀=(−1,−1). نريد x₂=(5,3)، فالتغير المطلوب من المدخلات وحدها هو(6,4).
المعادلتان2u₀=6 و2u₀+2u₁=4 تعطيان u₀=3 وu₁=−1. تحقق خطوة خطوة: x₁=(0,−1)+(0,6)=(0,5)، ثم x₂=(5,5)+(0,−2)=(5,3).
هذا الهدف يحتاج تحديثين على الأقل من هذه البداية: المركبة الأولى بعد تحديث واحد هي1+(−1)=0 مهما اخترنا u₀، فلا يمكن أن تساوي5.
وللتحقق من كل الحالات، ابدأ بـ(a,b) واطلب(r,s). التحديثان يعطيان(a+2b+2u₀,b+2u₀+2u₁). اختيار u₀=(r−a−2b)/2 ثم u₁=(s−b−2u₀)/2 يحقق الهدف لكل a,b,r,s حقيقية.
لو ضربت C في(3,−1)ᵀ بدل(−1,3)ᵀ، تحصل على(−2,4)، ثم تضيف أثر البداية فتصل إلى(−3,3). الترتيب الخاطئ يحافظ على الأبعاد لكنه يفوّت الهدف.
موضع المدخل يغير النتيجة
أبقِ A كما هي، وبدّل مصفوفة المدخل إلى B′=[[2],[0]]. صار التحديث(x₁,x₂)↦(x₁+x₂+2u,x₂). المركبة الثانية لا تتغير مهما طال تسلسل المدخلات.
الآن AB′=B′، ومصفوفة التحكم C′=[[2,2],[0,0]] رتبتها1. من الصفر لا نصل إلا إلى حالات على المستقيم x₂=0؛ نستطيع جعل المركبة الأولى أي عدد بمدخل واحد، لكن لا نستطيع تغيير الثانية.
من بداية(a,b)، تصبح الحالة بعد تحديثين(a+2b+2u₀+2u₁,b). لذلك لا تبلغ أي هدف ذي مركبة ثانية مختلفة عن b، ومن(1,−1) يستحيل بلوغ(5,3) بأي عدد من التحديثات.
كل من B وB′ رتبتها1، لكن رتبة[B,AB] تساوي2 ورتبة[B′,AB′] تساوي1. كذلك det(A)=1 في الحالتين؛ قابلية عكس A لا تكفي لتقرير التحكم.
لا نحتاج هنا إلى تقدير رتبة عددية لمصفوفة كبيرة. المحدد الصحيح في الحالة الأولى، وتطابق العمودين مع صف صفري في الثانية، يحسمان المثالين مباشرة.
التحكم والاستقرار وحدود النموذج
عُد إلى B الأصلية التي تحقق التحكم. ضع كل المدخلات صفرًا وابدأ من(0,1): المسار(0,1)، ثم(1,1)، ثم(2,1)، وعمومًا(k,1). مقدار الحالة يتزايد؛ إمكان نقلها بمدخل مناسب لا يعني أنها تهدأ وحدها.
كما أن النجاح في نقل واحد لا يثبت التحكم لكل الأهداف. الدليل العام في هذا المثال هو صيغة المدخلين لكل(a,b) و(r,s)، أما الرسم فهو تحقق لمسار محدد.
معيار الرتبة وصيغة الوصول يفترضان عدم تقييد المدخلات. [1] إن اشترطنا مثلًا |uₖ|≤1، فالخيار u₀=3 غير مسموح، وصيغة التحديثين لا تثبت وصول كل هدف ضمن هذا القيد.
توثيق MathWorks يجعل ctrb(A,B) تبني مصفوفة التحكم. [2] لم نشغل MATLAB؛ حسابات المثال يدوية.
نطاق المقال نموذج خطي حقيقي متقطع بمصفوفتين ثابتتين ومدخل عددي غير مقيد. تغيير هذه الفرضيات يغير المسألة التي نحتاج إلى حلها.
| التحديث | الحالة | المدخل التالي |
|---|---|---|
| 0 | (1,−1) | 3 |
| 1 | (0,5) | −1 |
| 2 | (5,3) | انتهى النقل |
للتوسع: الجبر الخطي.
المراجع
أُعدّ هذا المقال بمساعدة الذكاء الاصطناعي، وخضع لمراجعة ذاتية بالأداة نفسها. لا يُنسب إلى مراجع بشري أو خبير مستقل. منهجية المحتوى.