
التثبيت الصفري يبقي المدخل ثابتًا بين عينتين، ويطابق التحويل استجابة النموذج المستمر عند العينات لهذا المدخل. [1] سنحسب نموذجًا تتطابق فيه مصفوفتا الحالة، لكن أويلر يفقد جزءًا من أثر المدخل.
احسب الحركة بالتكامل خلال فترة التثبيت
التثبيت الصفري يفترض u(t)=uₖ طوال الفترة من kh إلى(k+1)h. [1] نأخذ القيمة الجديدة عند بداية الفترة التالية؛ تغيير المدخل عند الحد لا يسبب قفزة في الحالة هنا.
نختار x=(p,v)ᵀ ومعادلتي ṗ=v وv̇=2u، أي A=[[0,1],[0,0]] وB=(0,2)ᵀ. النموذج خطي ثابت، بلا تأخير أو ضوضاء. p بالمتر وv بالمتر/الثانية وu بالمتر/الثانية²؛ معامل2 في معادلة السرعة بلا وحدة.
ابدأ فترة من الحالة(pₖ,vₖ)، واكتب τ للوقت المنقضي داخلها. بما أن uₖ ثابت، فإن v(τ)=vₖ+2uₖτ. بالتكامل مرة أخرى، p(τ)=pₖ+vₖτ+uₖτ².
يمكن التحقق مباشرة: مشتقة v تساوي2uₖ، ومشتقة p تساويvₖ+2uₖτ، وتعود الحالتان إلى البداية عند τ=0. الصيغ تشمل كل بداية وكل مدخل ثابت لهذا النموذج.
عند τ=h نحصل على xₖ₊₁=A_dxₖ+B_duₖ، حيث A_d=[[1,h],[0,1]] وB_d=(h²,2h)ᵀ. حد h²uₖ يحسب أثر تغير السرعة على الموضع داخل الفترة.
دقة هذا التحديث تعني تطابق قيم الحالة في أوقات العينات مع الحل المستمر المفترض. لا تعني أن الموضع ثابت بين العينات؛ الصيغة p(τ) تربيعية عندما uₖ≠0.
قارن مصفوفة المدخل أيضًا
صيغة أويلر الأمامية هي xₖ₊₁=xₖ+h f(kh,xₖ). [2] بإدخال f=Ax+Buₖ، يكون التحديث (I+hA)xₖ+hBuₖ.
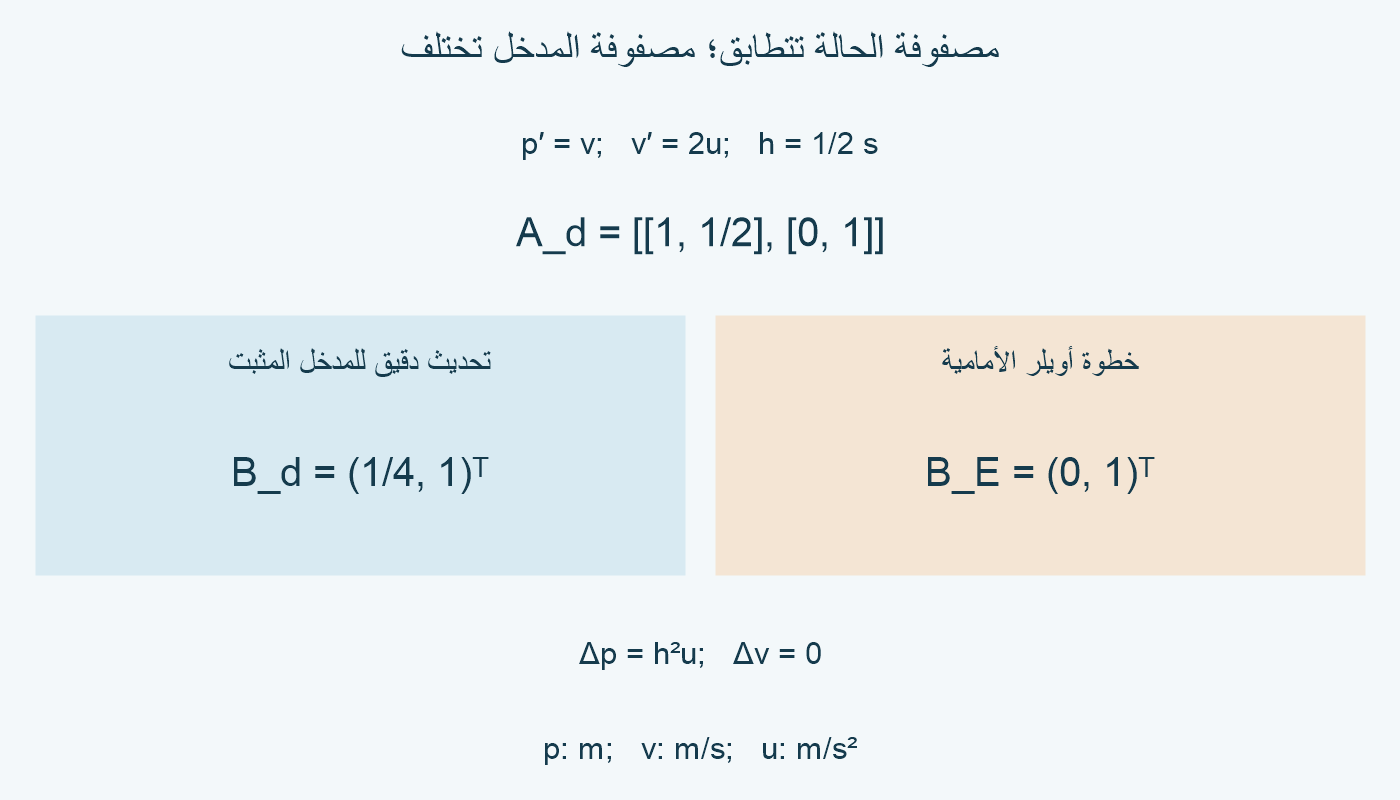
في نموذجنا، I+hA=[[1,h],[0,1]] يطابق A_d تمامًا. لكن hB=(0,2h)ᵀ يختلف عن B_d في المركبة الأولى؛ اعتماد أويلر على السرعة عند بداية الخطوة يفقد أثر تغيرها خلالها.
من البداية نفسها وفي خطوة واحدة، الدقيقة ناقص أويلر هي(h²uₖ,0)ᵀ. لذلك يتطابقان لهذه الخطوة إذا uₖ=0، ولا يتطابقان إذا uₖ≠0 مع h>0.
وجود مصفوفة A نفسها في الحسابين لا يكفي للحكم على النموذج كله. كذلك كون A²=0 هنا لا يمحو أثر المدخل: AB=(2,0)ᵀ، ومنه B_d=hB+(h²/2)AB.
للمقارنة، إذا بدّلنا B وحدها إلى(2,0)ᵀ، تصير المعادلتان ṗ=v+2u وv̇=0. للحفاظ على الوحدات السابقة، يحمل معامل2 في معادلة الموضع هنا وحدة الثانية، بخلاف معامل معادلة السرعة في النموذج الأول. خلال مدخل ثابت، السرعة لا تتغير، ويكون pₖ₊₁=pₖ+hvₖ+2huₖ.
في هذه الحالة AB=0، ويكون B_d=hB، فيتطابق التحديث الدقيق مع أويلر لكل حالة ومدخل ثابت. هذا اختبار للنموذج البديل المحدد، لا ضمان لكل مصفوفة أو خطوة عددية.
تابع عينتين كي لا تخفي النهاية الخطأ
عد إلى B=(0,2)ᵀ، وضع h=1/2 ثانية. إذن A_d=[[1,1/2],[0,1]] وB_d=(1/4,1)ᵀ، بينما B_E=(0,1)ᵀ.
ابدأ من p₀=1 متر وv₀=−1 متر/الثانية، وثبّت u₀=2 متر/الثانية². بعد نصف ثانية يكون p₁=1−1/2+(1/4)×2=1 متر، وv₁=−1+2=1 متر/الثانية.
أويلر يعطي p₁ᴱ=1−1/2=1/2 متر، والسرعة نفسها1 متر/الثانية. الفرق في الموضع1/2 متر، وهو h²u₀.
في الفترة التالية ثبت u₁=−2 متر/الثانية². التحديث الدقيق من(1,1) يعطي p₂=1+1/2−1/2=1 متر وv₂=1−2=−1 متر/الثانية.
وأويلر من حالته الخاصة(1/2,1) يعطي p₂ᴱ=1/2+1/2=1 متر وv₂ᴱ=−1 متر/الثانية. يتطابقان عند الثانية الأولى، لكن هذا لا يصلح لإلغاء اختلاف نصف الثانية.
اكتب dₖ=xₖ−xₖᴱ، مع d₀=0. السرعتان متطابقتان في كل خطوة، لذا يبقى خطأ السرعة صفرًا. ويتبع خطأ الموضع العلاقة dₖ₊₁,p=dₖ,p+h²uₖ.
بجمعها نحصل على dₘ,p=h²Σⱼ₌₀ᵐ⁻¹uⱼ. في المدخلين2 ثم−2 يلغى الخطأ عند النهاية. أما2 ثم2 فيعطي خطأ موضع1 متر عند النهاية نفسها؛ نموذج أويلر لم يتحسن بين التجربتين.
افصل خطأ الخطوة عن خطأ الزمن الكلي
الفرق h²u في خطوة واحدة يقارن الطريقتين من البداية نفسها. أما عندما تعيد خطوات أويلر، فأنت تبدأ الخطوة التالية من حالة تقريبية، ويجب جمع الخطأ المتراكم.
إذا بقي u ثابتًا طوال مدة T، واستخدمت m خطوات متساوية بحيث T=mh، فإن العلاقة السابقة تعطي خطأ الموضع mh²u=uTh، وخطأ السرعة صفر.
يمكن حساب ذلك أيضًا مباشرة. السرعة في بداية خطوة j هي v₀+2ujh. جمع انتقالات الموضع h(v₀+2ujh) من j=0 إلىm−1 يعطي p_E(T)=p₀+Tv₀+u(T²−Th).
استخدمنا مجموع الأعداد0+1+⋯+(m−1)=m(m−1)/2. الحل الدقيق p(T)=p₀+Tv₀+uT²، فيبقى الفرق uTh. هذه صيغة دقيقة لهذا النموذج تحت المدخل الثابت، وليست مجرد رتبة تقريب عامة.
في الفترة الأولى السابقة، T=1/2 ثانية وu=2 متر/الثانية². خطوة واحدة h=1/2 تعطي خطأ1/2 متر. خطوتان h=1/4 تعطيان خطأ1/4 متر؛ الحالة التقريبية النهائية حينئذ(3/4,1).
نصف الخطوة يقلل خطأ كل خطوة من بدايتها نفسها إلى الربع، لكنه يضاعف عدد الخطوات في الزمن الثابت؛ لهذا ينخفض الخطأ الكلي هنا إلى النصف. لا ننقل هذا الحساب إلى مدخل متغير داخل الفترة دون إعادة التكامل.
تطابق تحويل التثبيت الصفري يعتمد على افتراض المدخل المثبت والنموذج المذكور. درسنا حالتين بلا تأخير، ولم ندّع اختيار زمن عينة مناسب لكل جهاز أو حل مسألة تصميم تحكم.
الصيغ والتكامل والمسارات حُسبت مباشرة. قرأنا توثيق التحويل وقاعدة أويلر للتحقق من معناهما، ولم نشغل MATLAB أو Simulink.
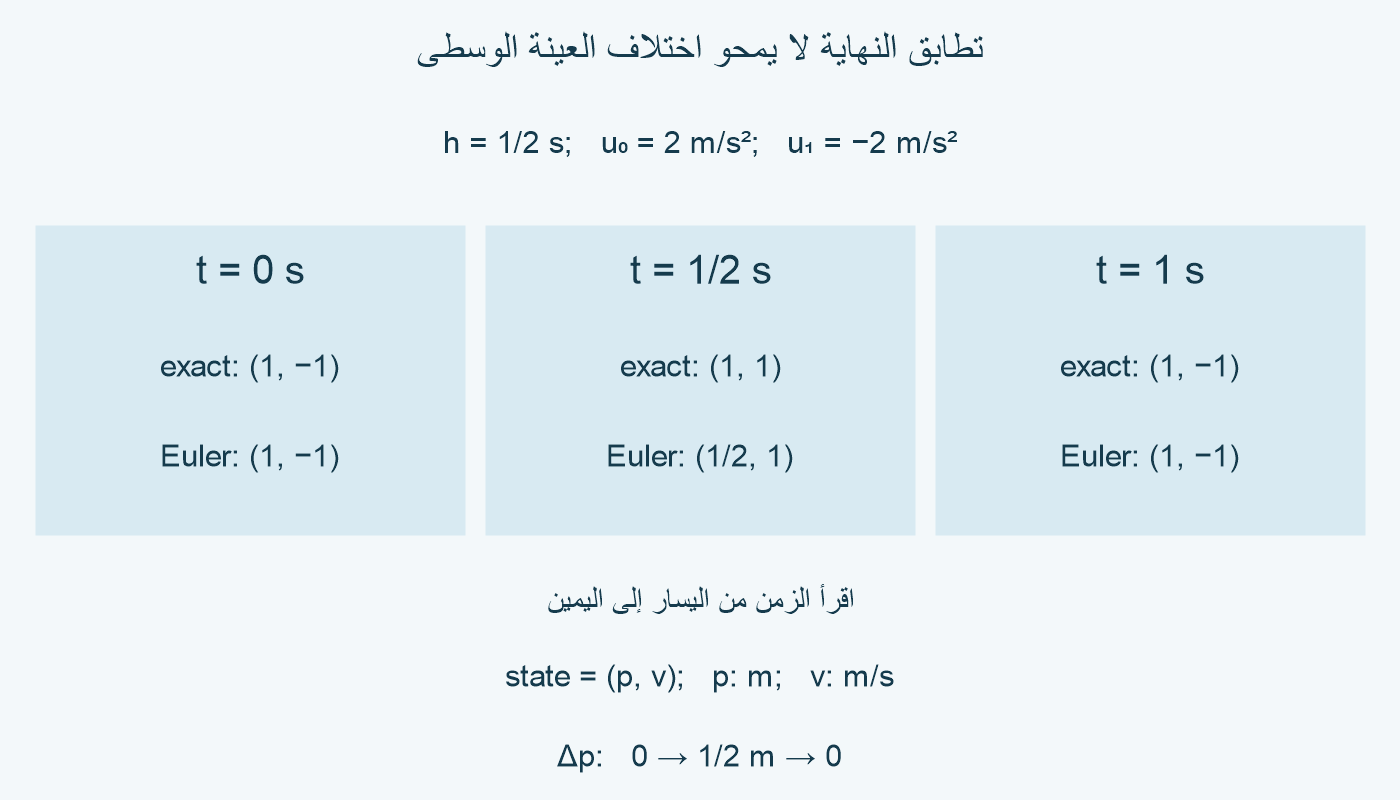
| الزمن بالثانية | الحالة الدقيقة (متر، متر/ثانية) | حالة أويلر (متر، متر/ثانية) |
|---|---|---|
| 0 | (1,−1) | (1,−1) |
| 1/2 | (1,1) | (1/2,1) |
| 1 | (1,−1) | (1,−1) |
للتوسع: الجبر الخطي.
المراجع
أُعدّ هذا المقال بمساعدة الذكاء الاصطناعي، وخضع لمراجعة ذاتية بالأداة نفسها. لا يُنسب إلى مراجع بشري أو خبير مستقل. منهجية المحتوى.