
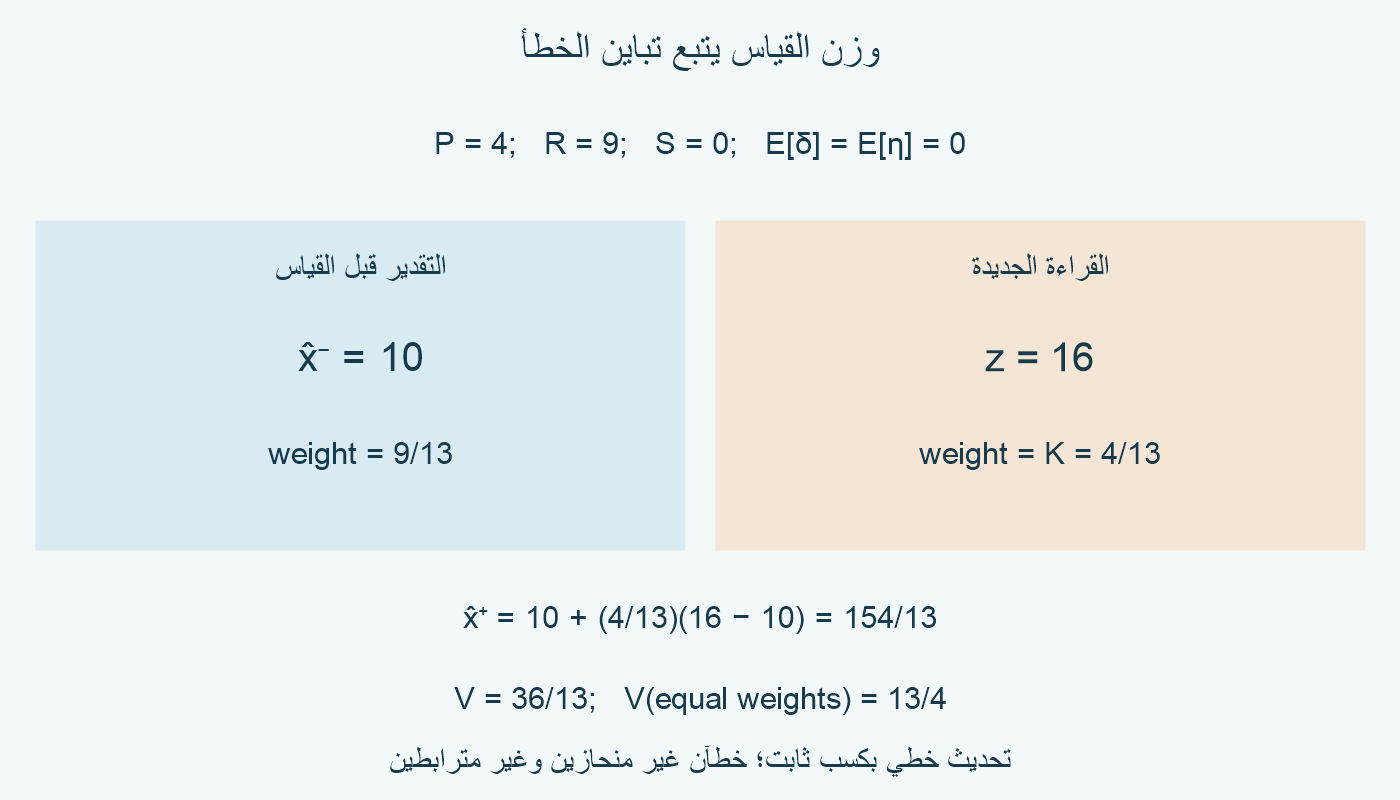
تحديث القياس في مرشح كالمان يصحح التقدير بوزن يضرب فرق القياس عن المتوقع. [1] سنشتق وزنًا عدديًا، ونقارن أثره بالمتوسط المتساوي، ثم نفحص الترابط والانحياز.
عرّف الخطأين قبل دمج العددين
لدينا قيمة حقيقية x، وتقدير قبل القياس x̂⁻، وقراءة مباشرة z=x+η. عرّف خطأ التقدير δ=x̂⁻−x. نفترض E[δ]=E[η]=0، وتباينين معلومين P=E[δ²]>0 وR=E[η²]>0.
الرمز E يعني التوقع عبر الحالات العشوائية الممكنة، وليس حساب فرق واحد. ونفترض في النموذج الأساسي E[δη]=0؛ أي لا يوجد تغاير بين الخطأين. سنرفع هذا الافتراض لاحقًا.
مع قياس مباشر للحالة، تكون صيغة التحديث x̂⁺=x̂⁻+K(z−x̂⁻). توثيق الكتلة يعرض هذه الخطوة وكسبها. [1] علامتا− و+ تعنيان قبل القياس وبعده، لا إشارة قيمة التقدير.
نختار K عددًا ثابتًا اعتمادًا على التباينين، لا دالة تتغير بحسب القراءة. الصيغة تساوي (1−K)x̂⁻+Kz؛ مجموع الوزنين1. هكذا نحدد فئة التحديثات التي سنقارنها.
يعرّف توثيق kalman مقدار R لقناة قياس واحدة بأنه تباين ضوضاء القياس. [2] أما P هنا فهو تباين خطأ التقدير السابق لهذه الخطوة، وليس وزن تكلفة تحكم.
بطرح x من التقدير الجديد نحصل على δ⁺=(1−K)δ+Kη. متوسطه صفر تحت افتراضاتنا، لذلك تباينه يساوي متوسط مربع خطئه. الاختفاء في المتوسط لا يعني أن كل خطأ فردي صفر.
أكمل المربع لتجد الوزن الأمثل
ربع δ⁺ ثم خذ التوقع. تختفي مساهمة التغاير في النموذج الأساسي، فينتج V(K)=P(1−K)²+RK²=P−2PK+(P+R)K².
إكمال المربع يعطي V(K)=PR/(P+R)+(P+R)(K−P/(P+R))². ولأن P+R>0، فالحد الثاني غير سالب، ويختفي فقط عند K=P/(P+R).
إذن هذا الكسب هو المصغر الوحيد بين الأعداد الحقيقية الثابتة K. ويبقى بين0 و1 لأن P وR موجبان، فيكون الناتج متوسطًا مرجحًا للتقدير والقراءة.
التباين الجديد PR/(P+R) أصغر من كل من P وR: قسمه على P فاحصل على R/(P+R)<1، وقسمه على R فاحصل على P/(P+R)<1.
إذا زاد R مع بقاء P ثابتًا، كبر المقام وصغر وزن القياس. وإذا زاد P مع بقاء R ثابتًا، زاد الوزن لأن K=1−R/(P+R). المعنى يتعلق بتباين الخطأ، لا بكون القراءة أكبر عددًا.
هذا البرهان يستخدم التوقعات والتباينات المذكورة فقط؛ لا يفترض توزيعًا طبيعيًا. لكنه لا يقارن بكل مقدر غير خطي أو كسب يعتمد على البيانات، ولا يثبت أن كل تجربة منفردة تتحسن.
احسب مثالًا وافصل المتوسط عن القراءة الواحدة
اختر P=4 وR=9. إذن K=4/(4+9)=4/13، و1−K=9/13. إذا كان التقدير السابق10 والقراءة16، فالتصحيح(4/13)×6=24/13، والتقدير الجديد154/13، نحو11.846.
تباين الخطأ الجديد هو36/13، نحو2.769. إذا استعملنا المتوسط المتساوي K=1/2، كانت القيمة13، لكن تباين خطئها(1/4)×4+(1/4)×9=13/4=3.25.
فرق التباينين13/4−36/13=25/52>0. والهوية العامة تبين أن K=1/2 أمثل فقط إذا P/(P+R)=1/2، أي P=R، ضمن الافتراضات الأساسية.
نستطيع بناء نموذج عشوائي محدد: يأخذ δ القيمتين±2 وη القيمتين±3 باستقلال، فتكون الأزواج الأربعة متساوية الاحتمال1/4. متوسطا الخطأين صفر، وتبايناهما4 و9، وتغايرهما صفر.
في الحالة δ=2 وη=3، يكون الخطأ الجديد(9/13)×2+(4/13)×3=30/13. مقداره أكبر من الخطأ السابق2؛ التحديث زاد خطأ هذه الحالة بعينها.
وفي الحالة δ=2 وη=−3، يصبح الخطأ6/13، وهو أصغر. الحالتان الأخريان تعطيان−6/13 و−30/13. متوسط مربعات هذه الأخطاء هو36/13، فيوافق الحساب العام.
إذن عبارة «الأمثل في متوسط مربع الخطأ» لا تعني معرفة الحقيقة في القراءة الحالية. العدد154/13 مثال حساب تحديث، ولا يمكن الحكم على خطئه الفعلي من دون معرفة x.
أعد الحساب عند الترابط أو الانحياز
أبقِ متوسطَي δ وη صفرًا، لكن ضع S=E[δη]. توسيع المربع الآن يعطي V(K)=P(1−K)²+RK²+2K(1−K)S.
اكتب D=P+R−2S، وهو تباين الفرق η−δ. إذا D>0، فإن V(K)=P−(P−S)²/D+D(K−(P−S)/D)². لذلك الكسب المصغر هو(P−S)/D، وقد تغير عن صيغة التغاير الصفري.
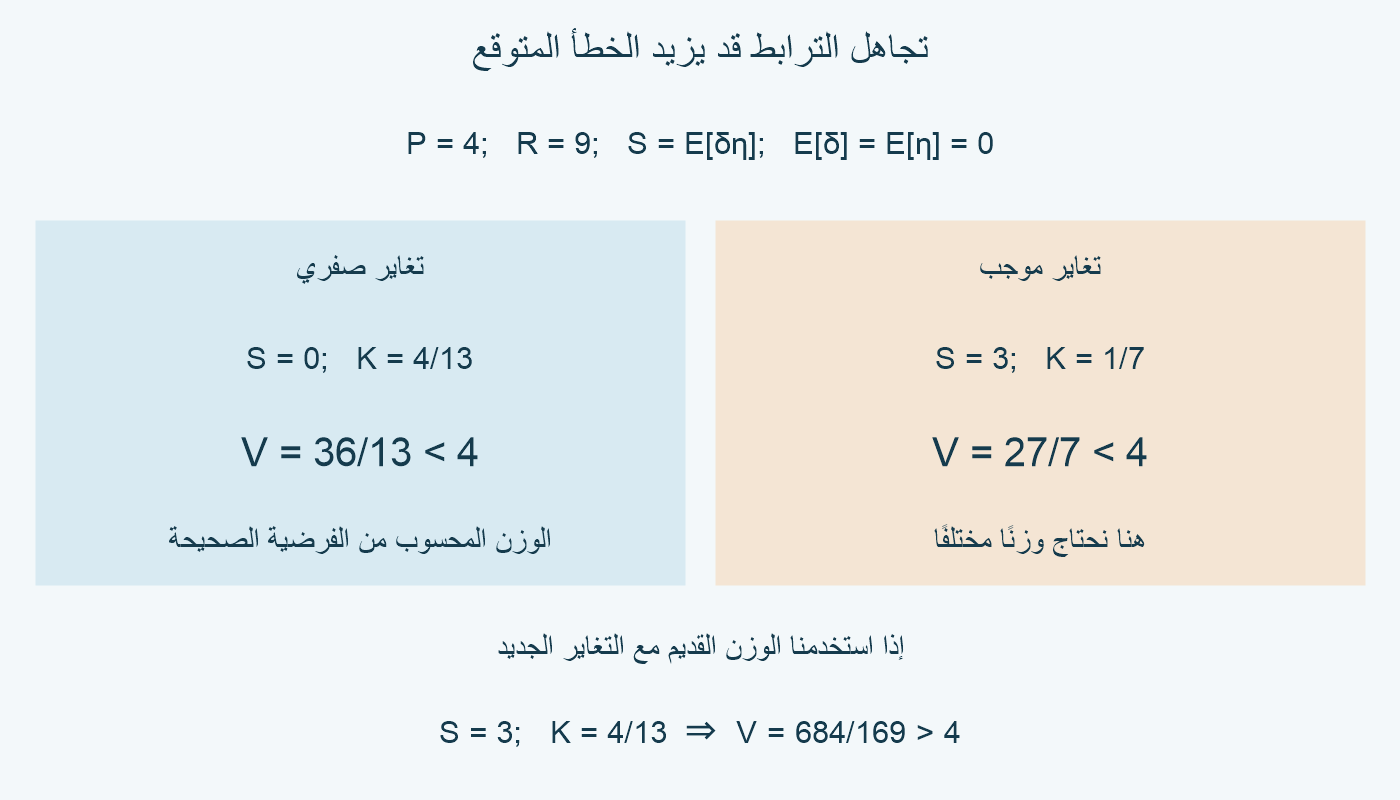
لـP=4 وR=9 وS=3، يكون D=7، والكسب1/7، والتباين4−1/7=27/7. أما إدخال4/13 في الصيغة الصحيحة فيعطي684/169، وهو أكبر من4 بفارق8/169؛ تجاهل الترابط قد يزيد متوسط مربع الخطأ.
هذه المقادير ممكنة فعلًا: اجعل احتمالي الزوجين(2,3) و(−2,−3) يساويان3/8 لكل منهما، واحتمالي(2,−3) و(−2,3) يساويان1/8 لكل منهما. تبقى المتوسطات صفرًا والتباينات4 و9، ويصبح S=3.
إذا D=0، فالفرق η−δ ذو تباين صفر ومتوسط صفر، فيساوي صفرًا باحتمال1. عندها δ=η، ولا يغير الدمج الخطأ؛ لا نقسم على D في هذه الحالة.
في اختبار منفصل للتغاير الصفري، اجعل η=2+ζ، حيث E[ζ]=0 وE[ζ²]=9 وE[δζ]=0. استخدم K=4/13: متوسط الخطأ الجديد2K=8/13، وتباينه36/13، لكن متوسط مربعه36/13+(8/13)²=532/169.
إذا كان الانحياز2 معلومًا، اطرح2 من z قبل الدمج؛ تعود فرضية المتوسط الصفري لهذا الاختبار. لا نفترض أن انحياز جهاز مجهول يمكن استنتاجه من قراءة واحدة.
كذلك وحّد وحدة x̂⁻ وz قبل الجمع. إذا ضربت القيم كلها في10، تضرب الأخطاء في10 والتباينين في100؛ الكسب400/(400+900)=4/13 نفسه، بينما التباين الجديد3600/13.
توثيق kalman يميز تقديرًا يستخدم قراءة اللحظة الحالية من تقدير يستخدم القراءات السابقة فقط. [2] نحن نعالج خطوة القياس الحالية؛ لم نشتق انتقال الحالة أو ضوضاء الحركة أو كسبًا ثابتًا لكل الأزمنة.
قرأنا الصيغ، وأجرينا حسابات التوقع والكسور مباشرة. لم نشغل MATLAB أو Simulink، ولم ندّع أن هذه الخطوة وحدها تصميم مرشح كالمان كامل لنظام ديناميكي.
| فرضية الخطأ | الكسب المستخدم | تباين الخطأ بعد الدمج |
|---|---|---|
| P=4، R=9، S=0 | 4/13 | 36/13 |
| P=4، R=9، S=0 | 1/2 | 13/4 |
| P=4، R=9، S=3 | 1/7 | 27/7 |
| P=4، R=9، S=3 | 4/13 | 684/169 |
للتوسع: حساب المتوسط الحسابي.
المراجع
أُعدّ هذا المقال بمساعدة الذكاء الاصطناعي، وخضع لمراجعة ذاتية بالأداة نفسها. لا يُنسب إلى مراجع بشري أو خبير مستقل. منهجية المحتوى.