
قابلية الرصد تعني إمكان تحديد الحالة الابتدائية من المخرجات والمدخلات المعلومة في نموذج خطي. [1] سنستعيد مركبتين من قراءتين ونفحص أثر خطأ القياس.
اجمع القراءات بدل عدّ الحساسات
نكتب xₖ₊₁=Axₖ+Buₖ وyₖ=Cxₖ. الحالة x عمود ذو مركبتين، والمخرج y عدد واحد. هنا A وB وC ثابتة ومعلومة، والمدخلات معلومة، ولا توجد ضوضاء في معادلة الحالة؛ سنضيف لاحقًا خطأ قراءة فقط.
نجمع صفوف C وCA إلى O في حالة المركبتين. الصيغة العامة تضم حتى CAⁿ⁻¹؛ رتبة n تزيل الغموض عن البداية في الحالة الخالية من الضوضاء. [1]
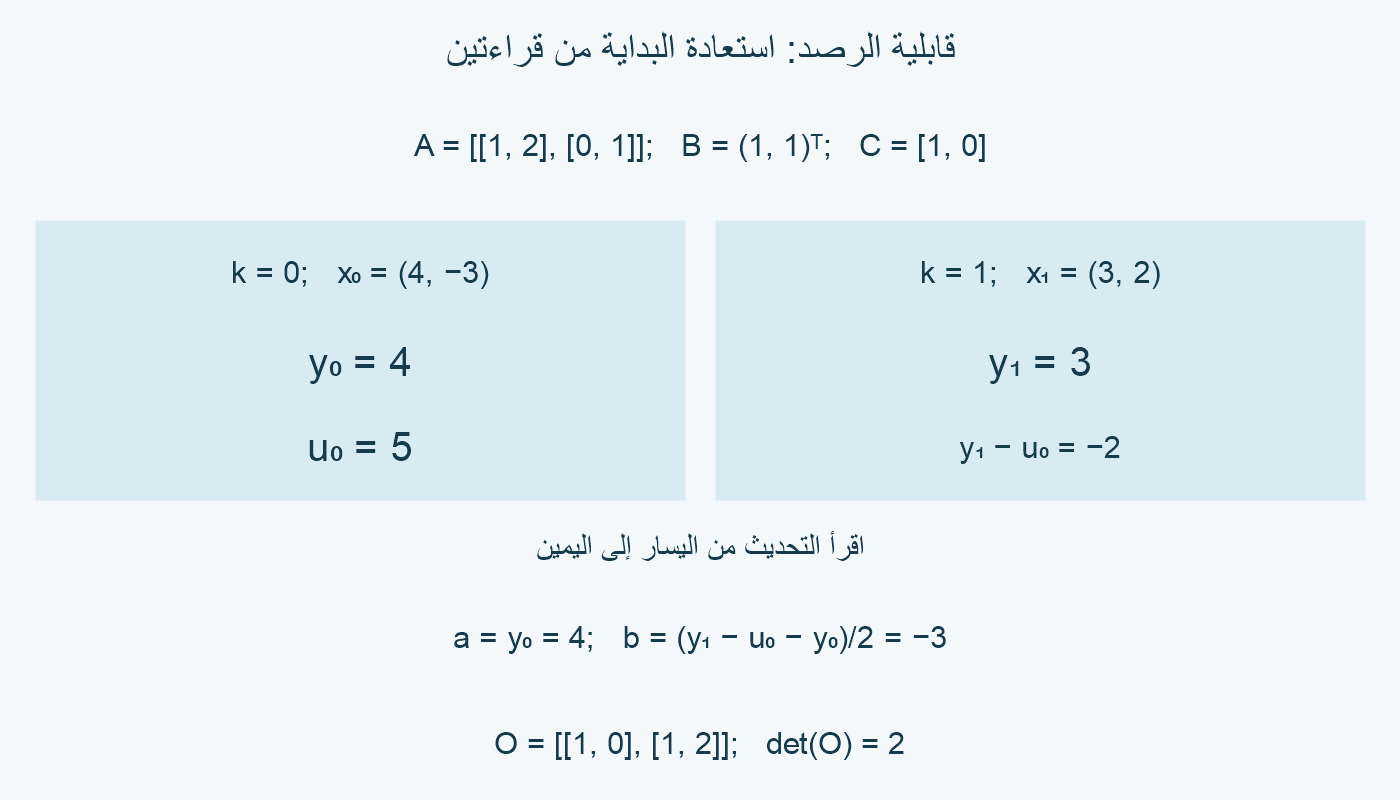
اختيارنا A=[[1,2],[0,1]] وC=[1,0] يعطي CA=[1,2]، ثم O=[[1,0],[1,2]]. المحدد1×2−0×1=2، فتوجد معادلتان مستقلتان لمجهولي البداية.
إن لم يوجد مدخل، فبداية(a,b) تعطي y₀=a وy₁=a+2b. لذلك a=y₀ وb=(y₁−y₀)/2. القراءة الأولى تخبرنا عن a، وتغير القراءة التالية يكشف b.
مصفوفة C لها صف واحد ورتبتها1؛ هذا لا يمنع رتبة O من بلوغ2. القياسان حدثا في وقتين مختلفين، وانتقال الحالة بينهما جعل المعلومات مختلفة.
من حيث الأبعاد، C هنا1×2 وO هنا2×2. ولـp مخرجات وn حالات، رصّ n كتل بحجم p×n يعطي O بحجم(np)×n؛ نميز الرصّ الرأسي عن وضع الأعمدة جنبًا إلى جنب.
اطرح أثر المدخل قبل استعادة البداية
نضيف B=(1,1)ᵀ مع بقاء A وC. لأن CB=1، تصبح y₁=C(Ax₀+Bu₀)=a+2b+u₀، بينما y₀=a. إذن b=(y₁−u₀−y₀)/2.
ابدأ من(4,−3) واستخدم u₀=5. الحالة قبل إضافة المدخل هي A(4,−3)=(−2,−3)، وبعده x₁=(−2,−3)+(5,5)=(3,2). القراءتان هما4 ثم3.
نستعيد البداية من القراءتين والمدخل المعلوم: a=4، وb=(3−5−4)/2=−3. القراءة المصححة الثانية هي−2؛ لا تعني أنها الحالة الثانية، بل إنها y₁ بعد إزالة أثر المدخل.
لو تجاهلنا المدخل، نجد b=(3−4)/2=−1/2. اختبار هذه البداية الخاطئة مع المدخل الحقيقي5 يعطي y₁=4+2(−1/2)+5=8، وهو يخالف القراءة3.
وإذا كان u₀ مجهولًا، صار b=(−1−u₀)/2 لهذه القراءتين. مثلًا u₀=5 يعطي b=−3، بينما u₀=1 يعطي b=−1؛ كلاهما ينتج y₀=4 وy₁=3. ثبات القراءتين لا يعوض نقص معلومة المدخل.
نستعيد هنا x₀، لا x₁ مباشرة. بعد معرفة x₀ والمدخل، نحسب x₁ من التحديث فنجد(3,2). التمييز بين زمن الحالة المطلوبة وزمن آخر قراءة يمنع تفسير الرقمين كحالة واحدة.
قراءات كثيرة قد تترك مركبة خفية
بدّل القياس فقط إلى C′=[0,1]. الآن yₖ هو المركبة الثانية، وC′A=[0,1]. تصير O′=[[0,1],[0,1]] ذات رتبة1؛ الصفان يكرران المعلومة نفسها.
من دون مدخل، بداية(a,b) تعطي xₖ=(a+2kb,b)، فيكون yₖ=b لكل k. لذلك أي بدايتين لهما b نفسها تعطيان كل القراءات نفسها، مهما اختلفت a.
هذه النتيجة تبقى مع تسلسل مدخلات معلوم واحد نطبقه على البدايتين. الفرق بين(9,−3) و(4,−3) هو(5,0)، وA(5,0)=(5,0). فرق المدخلين صفر، فلا يتغير فرق الحالتين في أي تحديث.
كذلك C′(5,0)=0؛ المخرج لا يرى فرق الحالتين. هذا برهان يشمل كل التحديثات، فلا نأمل أن تحل قراءة ثالثة أو رابعة هذا الغموض في النموذج نفسه.
غيّرنا موضع القياس، لا عدد القراءات فقط. كانت C=[1,0] قادرة على كشف b عبر انتقاله إلى المركبة الأولى؛ أما C′ فلا تقيس هذه المركبة، فتترك اختلاف a خفيًا.
الحل الوحيد قد يتأثر بخطأ صغير
افترض أن المدخل5 معلوم بدقة، لكن القراءة الأولى تغيرت بمقدار e₀ والثانية بمقدار e₁. تطبيق صيغتنا يعطي خطأ البداية Δa=e₀ وΔb=(e₁−e₀)/2. هذه علاقة مباشرة بين خطأ القراءتين وخطأ الاستعادة.
إذا |e₀|≤ε و|e₁|≤ε، فإن |Δa|≤ε و|Δb|≤ε، لأن |e₁−e₀|≤2ε. يمكن بلوغ حد المركبة الثانية باختيار e₀=−ε وe₁=ε؛ لا نفترض أن الخطأين متساويان.
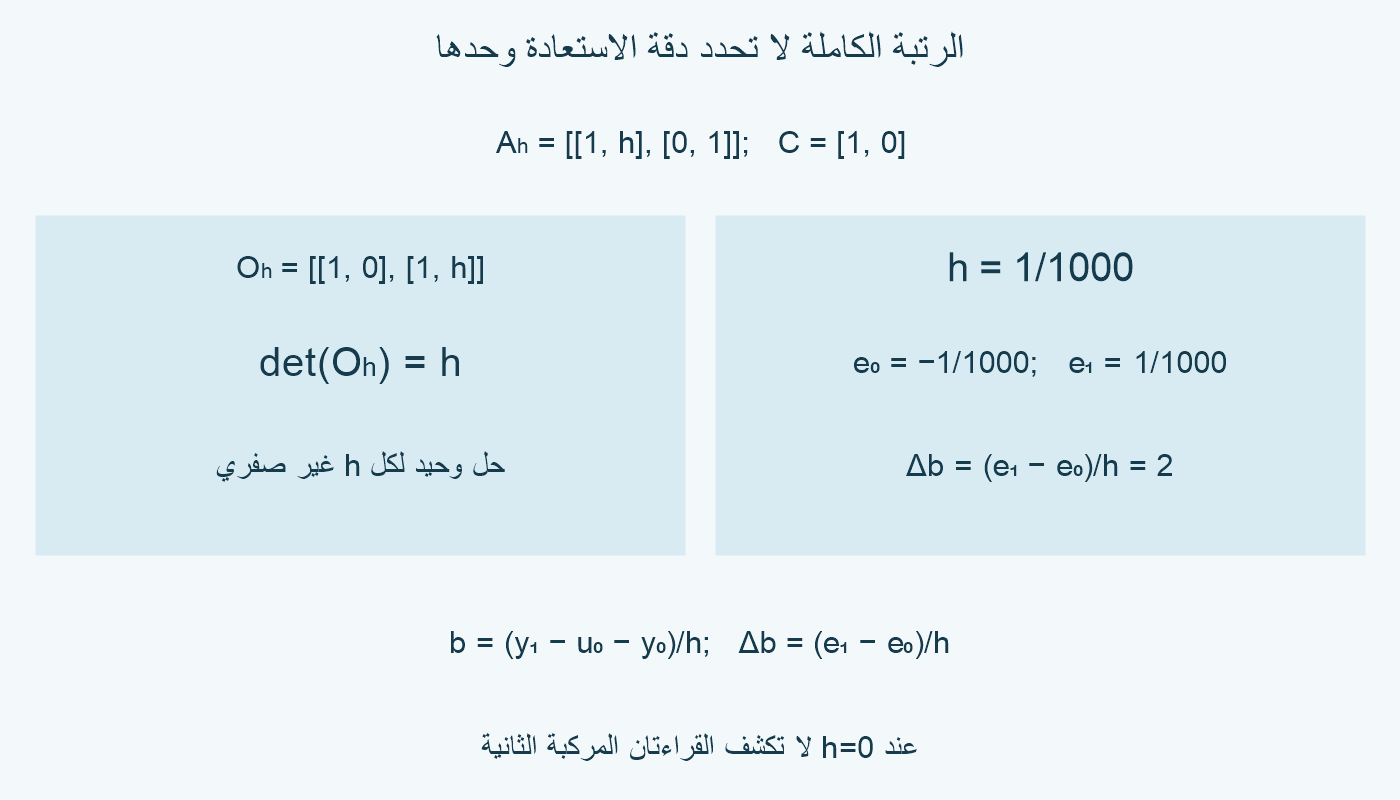
لرؤية حد الرتبة، احتفظ بـB وC وغيّر A إلى Aₕ=[[1,h],[0,1]]. عندئذ Oₕ=[[1,0],[1,h]] ومحددها h. لكل h≠0، b=(y₁−u₀−y₀)/h، والخطأ Δb=(e₁−e₀)/h.
عند h=1/1000 وe₀=−1/1000 وe₁=1/1000، يكون Δb=2، رغم أن خطأ كل قراءة صغير والمحدد غير صفري. ولو جعلنا h=0، فالمحدد صفر والقراءتان المصححتان تكرران a ولا تحددان b.
إذن الوجود الوحيد في الحساب الدقيق يختلف عن الدقة عند خطأ القياس. لم نستنتج مقدار خطأ جهاز حقيقي؛ حسبنا ما تفعله الصيغة بهذه الأخطاء المفترضة.
الدالة obsv(A,C) تبني مصفوفة الرصد، ويحذر توثيقها من اختبار الأنظمة الكبيرة برتبتها العددية. [2] هنا نستخدم المحدد والحساب الدقيق، ولم نشغل MATLAB.
النتائج تخص نموذجنا الثابت وقراءات مرتبة زمنيًا ومدخلًا معلومًا. عند ضوضاء الحالة أو مدخل مجهول أو نموذج مختلف، لا تكفي هذه الصيغ وحدها.
| k | الحالة في المثال | القراءة والمدخل |
|---|---|---|
| 0 | (4,−3) | y₀=4؛ u₀=5 |
| 1 | (3,2) | y₁=3 |
| تصحيح | الحالة الابتدائية المستعادة(4,−3) | y₁−u₀=−2 |
للتوسع: الجبر الخطي.
المراجع
أُعدّ هذا المقال بمساعدة الذكاء الاصطناعي، وخضع لمراجعة ذاتية بالأداة نفسها. لا يُنسب إلى مراجع بشري أو خبير مستقل. منهجية المحتوى.