
للنظام xₖ₊₁=Axₖ ندرس AᵀPA−P=−Q، صيغة ليابونوف المتقطعة. [2] سنحسب فرق مقياس الحالة بين تحديثين.
احسب الفرق والمصفوفة
نستخدم متجهًا عموديًا حقيقيًا xₖ، ومصفوفة A ثابتة. الرمز k يعدّ التحديثات، وT يعني المنقول. هنا لا نحدد مدة زمنية بين تحديث وآخر، ولا نفترض وجود مدخل خارجي.
في AᵀPA−P+Q=0، المصفوفات مربعة متساوية الحجم، وQ متناظرة. [2] افحص تناظر P وإيجابيتها.
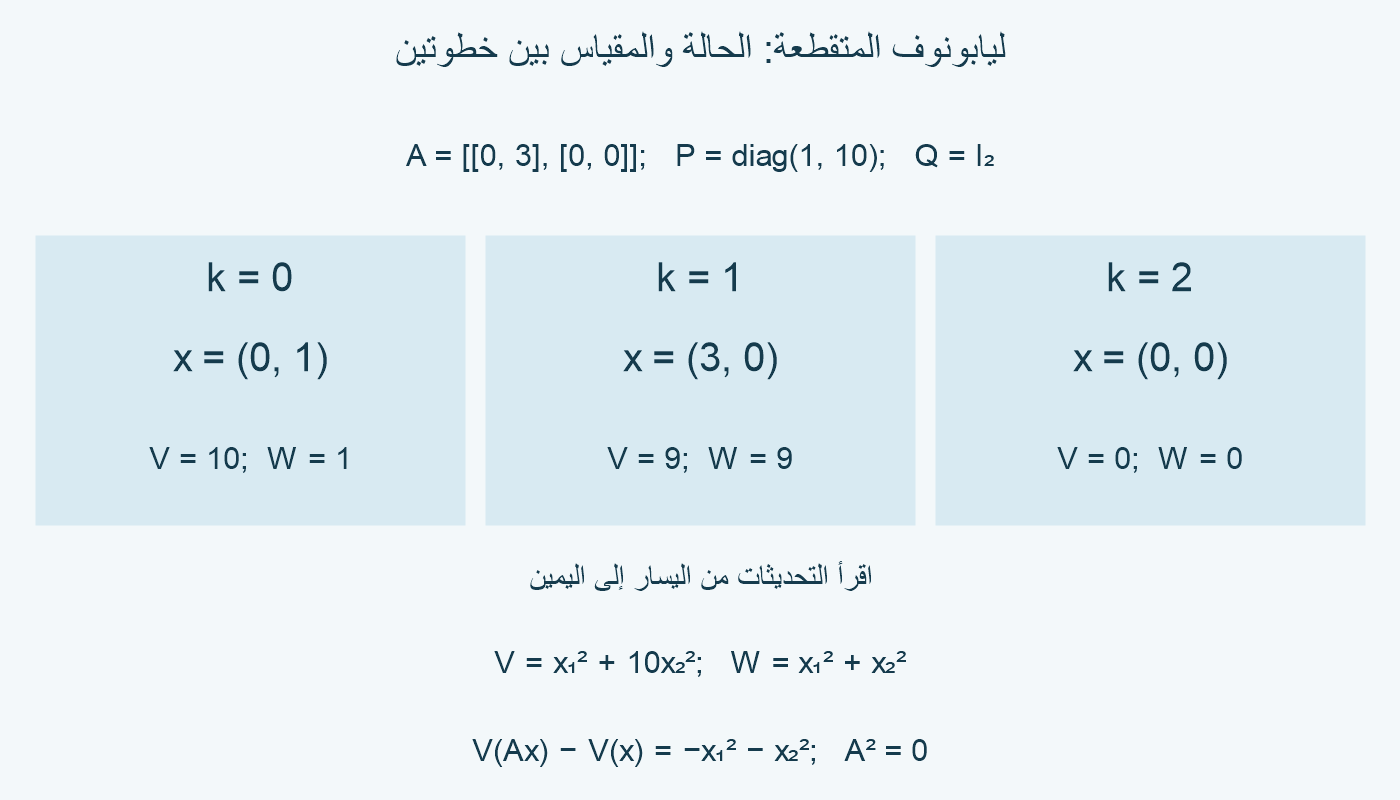
اختيارنا A=[[0,3],[0,0]] يجعل التحديث(x₁,x₂)↦(3x₂,0). نختار Q=I₂؛ المجهول العام P=[[p,q],[r,s]] يعطي AᵀPA=[[0,0],[0,9p]].
إذن AᵀPA−P=[[−p,−q],[−r,9p−s]]. مساواته بـ−I₂ تثبت p=1، وq=r=0، وs=10. حددنا العناصر الأربعة كلها، فالحل الوحيد P=diag(1,10).
بالتعويض، AᵀPA=diag(0,9)، وطرح P يعطي diag(−1,−1)=−I₂. كما أن V=xᵀPx=x₁²+10x₂² موجبة لكل x غير صفري، وتساوي الصفر عند الأصل فقط.
تحديثان يكفيان لكل حالة
ابدأ بحالة عامة(u,v). بعد التحديث الأول تكون(3v,0)، وبعد الثاني(0,0). السبب A²=0؛ لذلك هذا الاستنتاج يشمل كل حالة ابتدائية، لا المسار المرسوم وحده.
إن كان v=0، تصل الحالة إلى الصفر بعد التحديث الأول. وإن بدأت من الصفر، تبقى هناك. إذن «على الأكثر تحديثان» أدق من القول إن الجميع يحتاج تحديثين.
في كل حالة، V(Ax)=9x₂². اطرح V(x)=x₁²+10x₂² فتحصل على V(Ax)−V(x)=−x₁²−x₂²، وهو سالب خارج الأصل. هذه هوية لكل إحداثيين حقيقيين.
للمسار(0,1)→(3,0)→(0,0)، قيم V هي10→9→0. أما W=x₁²+x₂² فقيمها1→9→0؛ زيادة W أولًا لا تناقض تناقص V.
المثال مستقر أيضًا بالنسبة إلى الاضطرابات الصغيرة: طول الحالة بعد الخطوة الأولى لا يتجاوز3 أضعاف طول البداية، وبعد الثانية صفر. لبقائه أقل من ε في كل خطوة، يكفي طول بداية أقل من ε/3.
وصول الحالة في خطوتين خاص بهذا الاختيار ذي A²=0. لا نجعله قاعدة لكل معادلة ليابونوف متقطعة؛ قد تتقارب أنظمة أخرى تدريجيًا دون وصول تام في عدد منتهٍ من التحديثات.
افحص الحل الوحيد وحدود الوحدة
λᵢλⱼ≠1 لكل زوج شرط الحل الوحيد لكل Q. ومع |λᵢ|<1 وQ موجبة التعريف، يكون الحل موجب التعريف. [1][2]
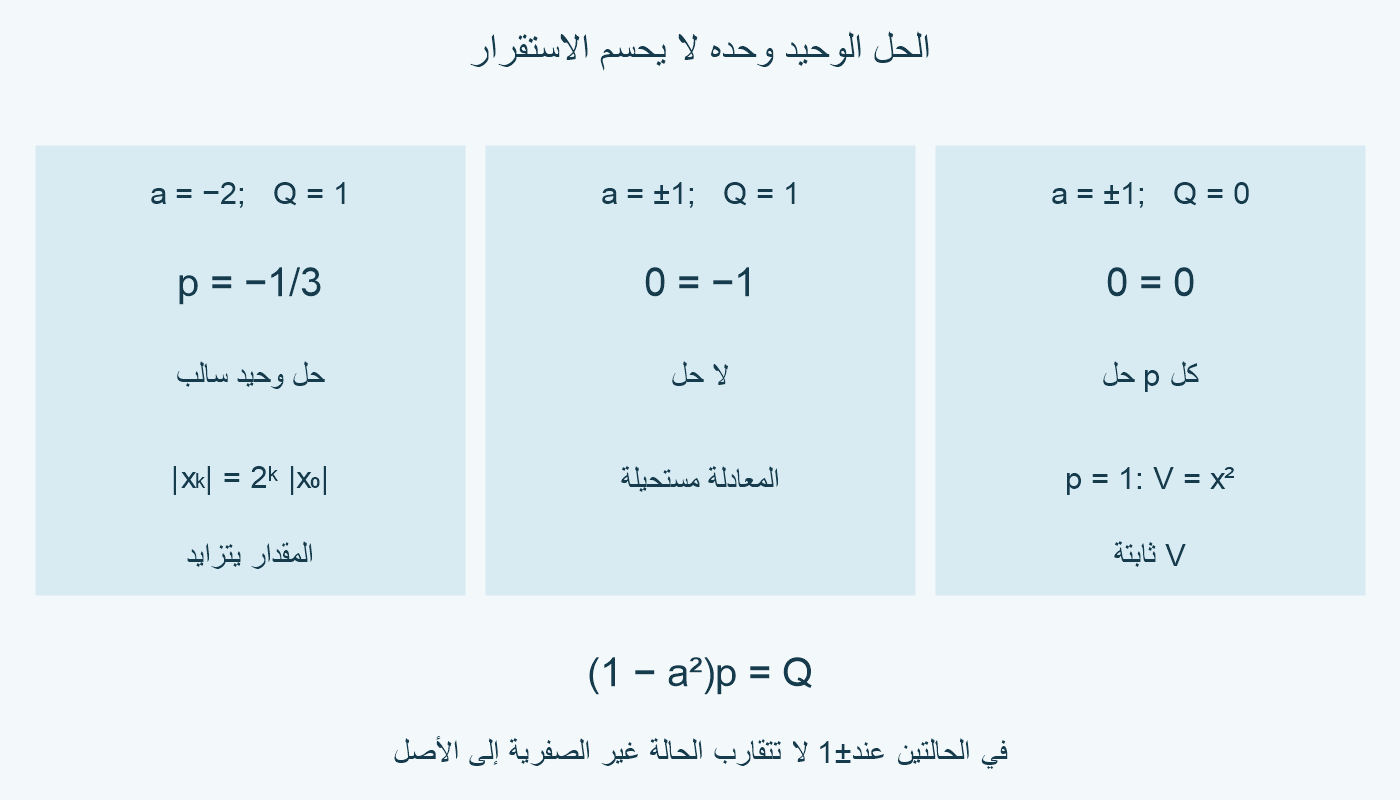
افصل الشرطين بمثال ذي مركبة واحدة: xₖ₊₁=axₖ وQ=1. تصير المعادلة a²p−p=−1؛ عند a≠±1 تعطي p=1/(1−a²). نحسب حالة a=−2 فنجد p=−1/3.
الحل وحيد، لكن xₖ=(−2)ᵏx₀، ومقداره2ᵏ|x₀| يتزايد إذا x₀≠0. كذلك V=−x²/3 سالبة خارج الأصل؛ تناقص مقياس سالب لا يثبت قرب الحالة من الصفر.
عند a=1 أو−1، يصبح الطرف الأيسر للمعادلة صفرًا لأي p. مع Q=1 نطلب0=−1، وهو مستحيل. لا نصلح المشكلة باختيار p كبير.
إذا غيرنا Q إلى0 مع a=±1، تصير0=0، فيكون كل p حلًا. اختيار p=1 يجعل V=x² موجبة خارج الأصل، لكنها ثابتة بين الخطوات؛ مع a=1 تبقى الحالة، ومع a=−1 تتبدل إشارتها فقط.
هذه الحالات غير الصفرية لا تتقارب إلى الأصل رغم ثبات مقدارها. لذلك يجب التمييز بين البقاء قريبًا والتقارب، وبين وجود حل وبين حل ذي الشروط المناسبة.
ثبت نموذج الزمن واتجاه المنقول
العدد a=−2 نفسه في نموذج مستمر ẋ=−2x يعطي x(t)=e⁻²ᵗx(0)، فيتناقص المقدار. لكنه في التحديث xₖ₊₁=−2xₖ يضاعفه. هذان نموذجان مختلفان؛ لم نحول الأول إلى الثاني بأخذ عينات.
لا نستخدم شرط «جزء حقيقي سالب» وحده للحكم على تحديث متقطع. مثال−2 يكفي لإظهار فشل هذا النقل. اقرأ معادلة الحركة قبل تفسير قيمة ذاتية أو إشارة عدد.
توثيق MathWorks يجعل dlyap(A,Q) تحل AXAᵀ−X+Q=0. [1] لصيغة مقالنا نضع Aᵀ مدخلًا أولًا: dlyap(Aᵀ,Q). توثيق Drake يعرض AᵀXA−X+Q=0 مباشرة. [2]
لو اختبرنا P=diag(1,10) في الاتجاه الخطأ، فإن APAᵀ−P+I₂=diag(90,−9)، وهو غير صفري. الاتجاه الصحيح يعطي باقيًا صفريًا؛ تطابق الأبعاد لا يكفي.
هذه مقارنة للصيغ الموثقة، ولم نشغل MATLAB أو Drake. والحسابات تخص نموذجًا حقيقيًا خطيًا متقطعًا ذا A ثابتة. عند تغيير النموذج أو إضافة مدخل، يلزم تحليل الشروط من جديد.
| k | الحالة | V مقابل W |
|---|---|---|
| 0 | (0,1) | 10 مقابل1 |
| 1 | (3,0) | 9 مقابل9 |
| 2 | (0,0) | 0 مقابل0 |
للتوسع: الجبر الخطي.
المراجع
أُعدّ هذا المقال بمساعدة الذكاء الاصطناعي، وخضع لمراجعة ذاتية بالأداة نفسها. لا يُنسب إلى مراجع بشري أو خبير مستقل. منهجية المحتوى.